ลิงก์ Modbus ที่ใช้งานได้ต้องส่งทั้งตัวเลขและเงื่อนไขที่จะนำตัวเลขนั้นไปใช้ จงระบุจอแสดงผลและเฟิร์มแวร์ที่แน่นอน ออกแบบช่วงสาย RS-485 เปลี่ยนแผนที่รีจิสเตอร์ให้เป็นสัญญาหน่วย-สถานะ จำกัดการเขียน และทดสอบค่าปกติ สถานะน้ำหนักไม่ถูกต้อง ข้อมูลเก่า ระยะหมดเวลา และการกู้คืนบน PLC ที่ติดตั้งจริง
สมมติว่าหน้าจอ PLC แสดง 12,450 ขณะที่จอแสดงผลแสดง 12.45 t ลิงก์ทำงานหรือไม่ อาจใช่—แต่โครงการยังต้องกำหนดหน่วย ตำแหน่งทศนิยม เครื่องหมาย ความนิ่ง สถานะรวมหรือสุทธิ อายุข้อมูล และการตอบสนองเมื่อเครื่องมือถูกถอด การเชื่อมต่อ Modbus ที่ดีต้องส่งทั้งตัวเลขและเงื่อนไขการใช้ตัวเลขนั้น จงบันทึกการตัดสินใจเหล่านั้นลงในสัญญาอินเทอร์เฟซร่วมที่ระบุฉบับแก้ไข แล้วทดสอบค่าอ่านปกติ สถานะไม่ถูกต้อง และความล้มเหลวของการสื่อสารบนระบบที่ติดตั้งจริง
ขอบเขตที่นี่คือ Modbus RTU บนช่วงสาย RS-485 ระหว่างจอแสดงน้ำหนักกับ PLC, HMI หรือเกตเวย์ เป็นวิธีวางแผน ไม่ใช่แผนที่รีจิสเตอร์ของผลิตภัณฑ์ FMSCales หรือหลักฐานความเหมาะสมเชิงพาณิชย์ตามกฎหมาย คู่มือจอแสดงผลที่แน่นอนและเอกสารโปรโตคอลเฉพาะเฟิร์มแวร์ยังคงเป็นข้ออ้างอิงสูงสุดของอุปกรณ์
เมื่อข้อมูลดูผิดปกติ ให้ระบุชั้นของปัญหาก่อนเขียนตรรกะ PLC ใหม่
การโทรขอความช่วยเหลือช่วงติดตั้งมัมเริ่มด้วย “Modbus ใช้ไม่ได้” คำอธิบายนั้นกว้างเกินกว่าจะมีประโยชน์ ความผิดปกติอาจอยู่ที่เครื่องมือวัด สายไฟ การจัดเฟรมแบบอนุกรม คำขอรีจิสเตอร์ หรือกฎ PLC ที่ตัดสินว่าจะยอมรับน้ำหนักหรือไม่ ให้แยกชั้นเหล่านี้ออกก่อนแก้โค้ด:
- ชั้นการวัด: แผ่นรองรับโหลด เซนเซอร์ จอแสดงผล ศูนย์ การหักน้ำหนักกล่อง ความนิ่ง โหลดเกิน หน่วย และสถานะการวัดที่ถูกต้อง
- ชั้นไฟฟ้า: ทรานสซีฟเวอร์ ตัวนำ โทโพโลยี สายชีลด์ ยุทธศาสตร์สายอ้างอิง/ดิน ตัวต้านทานปลายสาย ไบอัส และสภาพแวดล้อมแม่เหล็กไฟฟ้า
- ชั้นเชื่อมโยงข้อมูลอนุกรม: โหมด RTU หรือ ASCII ที่อยู่อุปกรณ์ อัตราบอด พาริตี้ บิตหยุด จังหวะเวลาเฟรม และการตรวจสอบข้อผิดพลาด
- ชั้นแอปพลิเคชัน Modbus: รหัสฟังก์ชัน ที่อยู่รีจิสเตอร์ การตอบสนองข้อยกเว้น และพฤติกรรมคำขอ/การตอบ
- โมเดลข้อมูลผู้ผลิต: ฟิลด์น้ำหนัก ชนิดข้อมูล ลำดับไบต์/เวิร์ด ตัวคูณสเกล หน่วย บิตสถานะ คำสั่ง และฉบับแก้ไขเฟิร์มแวร์
- ชั้นควบคุมหรือธุรกิจ: PLC ยอมรับค่าเมื่อไร การกระทำใดตามมา บันทึกใดถูกสร้าง และจัดการข้อผิดพลาดอย่างไร
The Modbus Application Protocol — ข้อกำหนด V1.1b3 อธิบายคำขอและการตอบระดับแอปพลิเคชันและรหัสฟังก์ชันสาธารณะ ส่วน คู่มือ Modbus ผ่านสายอนุกรม V1.02 ครอบคลุมการจัดเฟรมอนุกรมและการใช้งานเชิงกายภาพ ใบเสนอราคาที่เขียนว่า “รองรับ RS-485” ยังไม่ยืนยัน Modbus RTU ส่วนที่เขียนว่า “รองรับ Modbus” ก็ยังเปิดประเด็นชนิดพอร์ต แผนที่รีจิสเตอร์ และความหมายของการชั่ง
ทำงานจากบนลงล่างตามอาการที่สังเกต หากไม่มีการตอบสนอง ให้ตรวจข้อมูลประจำตัวทางไฟฟ้าและอนุกรมก่อน หากคำตอบผ่านการตรวจ CRC แต่ค่าไม่น่าเชื่อ ให้ตรวจรูปแบบที่อยู่ ชนิดข้อมูล สเกล และลำดับเวิร์ด หากค่าดูสมเหตุผลแต่เครื่องจักรทำงานผิดจังหวะ ให้ตรวจสถานะ ความสดใหม่ และกฎการยอมรับของ PLC ลำดับนี้ช่วยไม่ให้ทีมไปแก้ข้อบกพร่องของชั้นหนึ่งด้วยโค้ดของอีกชั้นหนึ่ง
ล็อกข้อมูลประจำตัวอุปกรณ์ก่อนใครจะเขียนโค้ด
อย่าเริ่มด้วยคู่มือทั่วไปที่ดาวน์โหลดสำหรับตระกูลผลิตภัณฑ์ จดบันทึก:
- ผู้ผลิตจอแสดงผล รุ่น และรหัสออปชัน;
- หมายเลขซีเรียลหรือฉบับฮาร์ดแวร์เมื่อเกี่ยวข้อง;
- ฉบับเฟิร์มแวร์และแผนที่โปรโตคอล;
- โมดูลหรือพอร์ตสื่อสารที่ติดตั้ง;
- รุ่นและเฟิร์มแวร์ของ PLC, HMI, เกตเวย์หรือตัวแปลง;
- ซอฟต์แวร์วิศวกรรมและเวอร์ชันไดรเวอร์/ไลบรารี;
- แบบวาดโทโพโลยีและเส้นทางสายไฟ;
- บทบาท Modbus ที่ตั้งใจของทุกโหนด;
- วันที่ ฉบับแก้ไข และแหล่งที่มาของเอกสารแต่ละฉบับ
หากเกตเวย์แปลง RTU เป็น TCP ให้เพิ่มกฎการแม็ป ระยะหมดเวลา การลองใหม่ การเชื่อมต่อ และการแปลงที่อยู่ของมัน มันไม่ใช่สายไฟโปร่งใสเพียงเพราะรีจิสเตอร์ข้อมูลดูเหมือนไม่เปลี่ยน หากเอกสารจอแสดงผลใช้ “master/slave” ขณะที่ซอฟต์แวร์รุ่นใหม่ใช้ “client/server” ให้ตกลงกันให้ชัดว่าอุปกรณ์ใดส่งคำขอและอุปกรณ์ใดตอบ แทนการพึ่งศัพท์เพียงอย่างเดียว
ระบุเจ้าหน้าที่รับผิดชอบฝั่งจอแสดงผลหนึ่งคนและฝั่ง PLC อีกหนึ่งคน เมื่อเฟิร์มแวร์ แผนที่รีจิสเตอร์ ค่าตั้งเกตเวย์ หรือโค้ด PLC เปลี่ยน ให้ทำการทดสอบที่อาจได้รับผลกระทบซ้ำ แทนการสมมติว่าอินเทอร์เฟซยังเทียบเท่าเดิม เครื่องมือวัดที่ใช้ซอฟต์แวร์ยังอาจอยู่ใต้การควบคุมทางมาตรวิทยาด้วย OIML D 31:2008 กำหนดข้อกำหนดทั่วไปสำหรับเครื่องมือวัดที่ควบคุมด้วยซอฟต์แวร์ ไม่ได้พิสูจน์ว่าการติดตั้งใดได้รับอนุมัติ แต่อธิบายว่าเหตุใดข้อมูลประจำตัวซอฟต์แวร์ การป้องกัน และการบันทึกการอนุญาตการเปลี่ยนแปลงจึงสำคัญ
ออกแบบช่วงสาย RS-485 ให้เป็นวงจรอุตสาหกรรม
คู่มือสายอนุกรมของ Modbus ระบุข้อพิจารณาการใช้งานชั้นกายภาพ รวมถึงการจัดวางหลายจุด สายไฟ ตัวต้านทานปลายสาย และเอกสารการติดตั้ง ให้ปฏิบัติตามคู่มืออุปกรณ์ที่แน่นอนและมาตรฐานไฟฟ้าปัจจุบันของโครงการ แทนการคัดลอกการเชื่อมต่อที่ทดสอบบนโต๊ะไปใช้ในโรงงาน
จัดทำเอกสารอย่างน้อย:
- ว่าลิงก์เป็นแบบสองสายหรือรูปแบบอื่นที่รองรับ;
- คู่สายและผังขาของขั้วต่อทุกอุปกรณ์;
- ว่าขั้วที่ติดป้าย A/B, D0/D1, +/− หรือทำนองเดียวกันถูกแม็ปอย่างไร—ป้ายไม่มีมาตรฐานพอให้เดา;
- ข้อกำหนดสายกลาง/อ้างอิงจากผู้ผลิตอุปกรณ์;
- ชนิดสายไฟ อิมพีแดนซ์ที่ระบุ การจัดการสายชีลด์และสายระบาย;
- เส้นทางของช่วงสาย การแยกจากสายจ่ายไฟ และการรับสัมผัสกับอินเวอร์เตอร์ คอนแทกเตอร์ หรืองานเชื่อม;
- โทโพโลยีแบบเส้นตรง ความยาวสายแยก และขั้วต่อทั้งหมดที่อยู่ระหว่างทาง;
- ตำแหน่งและค่าตัวต้านทานปลายสายตามแบบที่อนุมัติ;
- ความรับผิดชอบการไบอัส ให้แน่ใจว่าหลายอุปกรณ์ไม่สร้างเครือข่ายที่ไม่ตั้งใจ;
- แนวทางป้องกันเสิร์จ การแยกวงจร และการต่อดิน;
- จำนวนโหนดสูงสุดที่วางแผนและการจัดสรรที่อยู่;
- ขั้นตอนแยกวงจรและล็อกปลอดภัยสำหรับการติดตั้งหรือบริการ
อย่าแก้ปัญหาด้วยการเพิ่มตัวต้านทานปลายสายหรือมัดสายดินเรื่อยไปจนกว่าการสื่อสารจะปรากฏ เพราะอาจบังแบบที่แท้จริงและสร้างโหลดเกินหรือปัญหากระแสไหลผ่านดิน ให้เทียบช่วงสายที่ติดตั้งกับแบบที่อนุมัติ ปิดอุปกรณ์ตามขั้นตอนทำงานอย่างปลอดภัยที่ใช้บังคับ และตรวจสอบตัวนำและจุดเชื่อมต่อด้วยเครื่องมือวัดที่เหมาะสม
สายสั้นบนโต๊ะอาจทำงานได้แม้โทโพโลยีแย่ สายชีลด์กำกวม หรือสายอ้างอิงผิด แต่แบบเดียวกันอาจล้มเหลวเมื่อยืดยาวข้างอินเวอร์เตอร์หรือเชื่อมระหว่างตู้ที่ต่อดินคนละจุด การตรวจรับจึงต้องเกิดขึ้นบนเส้นทางสายสุดท้ายโดยอุปกรณ์จริงถูกจ่ายไฟและเครื่องจักรที่เกี่ยวข้องกำลังทำงาน ไม่ใช่เพียงบนโต๊ะทดสอบ
กำหนดค่าอนุกรมและข้อมูลประจำตัวเซิร์ฟเวอร์
สำหรับอุปกรณ์เซิร์ฟเวอร์ทุกตัว ให้บันทึกที่อยู่ โหมดการส่ง อัตราบอด พาริตี้ และบิตหยุด อย่าใช้คำว่า “ค่าเริ่มต้น” ในสัญญา เพราะค่าเริ่มต้นอาจเปลี่ยนหลังการเปลี่ยนอุปกรณ์ รีเซ็ต หรืออัปเดตเฟิร์มแวร์ จงสร้างและเก็บตารางที่อยู่สำหรับช่วงสายแบบ multidrop
ขั้นตอนติดตั้งเดินเครื่องควรตรวจสอบว่า:
- PLC หรือ client ใช้พอร์ตอนุกรมและโหมดไฟฟ้าที่ตั้งใจ
- เซิร์ฟเวอร์ทุกตัวมีที่อยู่ที่อนุญาตและไม่ซ้ำกัน
- อุปกรณ์ทั้งหมดใช้รูปแบบอนุกรมที่เข้ากันได้
- ระยะหมดเวลาของคำขอรองรับพฤติกรรมการตอบสนองที่ระบุไว้ของอุปกรณ์
- การ polling และการลองใหม่ไม่ทำให้ช่วงสายอิ่มตัว
- การตอบสนองข้อยกเว้น ข้อผิดพลาด CRC และระยะหมดเวลาถูกนับแยกกัน
- อุปกรณ์ที่ถูกถอดหรือเงียบกลายเป็นสถานะไม่ถูกต้องที่ชัดเจน แทนที่จะทิ้งค่าเก่าที่ดูน่าเชื่อไว้
ใช้เครื่องวิเคราะห์อนุกรมหรือ client วินิจฉัยเมื่อเหมาะสม แต่คงการทดสอบขั้นสุดท้ายบน PLC เครื่องมือบนแล็ปท็อปที่อ่านรีจิสเตอร์ได้พิสูจน์เพียงการตั้งค่าและคำขอของตัวเอง ไม่ได้พิสูจน์ว่าโปรแกรม PLC ตีความข้อมูลถูกต้องหรือรับมือความล้มเหลวอย่างปลอดภัย
ตัวอย่างการเชื่อมต่อครั้งแรกที่หน้างานทดสอบได้
หลายโครงการเริ่มจากโปรไฟล์เริ่มต้นเดียวกัน ให้ใช้ค่าต่อไปนี้เป็นจุดเริ่มต้นเพื่อเทียบกับคู่มือของรุ่นจริง ไม่ใช่ค่าที่รับประกัน
| พารามิเตอร์ | ค่าเริ่มต้นทั่วไป | สิ่งที่ต้องยืนยัน |
|---|---|---|
| อัตรา baud และเฟรม | 9600 bps ข้อมูล 8 บิต ไม่มี parity บิตหยุด 1 บิต (8N1) | ทั้งสองปลายต้องตรงกันพอดี 19200 bps เป็นทางเลือกที่นิยม |
| ที่อยู่ server | 1 | เปลี่ยนเมื่อเครื่องชั่งหลายตัวใช้เซกเมนต์ร่วมกัน |
| รีจิสเตอร์น้ำหนัก | รีจิสเตอร์ holding 40001 อ่านด้วย function 03 | บางรุ่นแมปน้ำหนักไปที่ 30001 (function 04) หรือคู่รีจิสเตอร์แบบมีสเกล |
| รูปแบบข้อมูล | จำนวนเต็ม 16 บิตพร้อมสเกลที่ระบุไว้ | ค่า float 32 บิตหรือสองรีจิสเตอร์ต้องตกลงลำดับ word |
| การจบสาย | ตัวต้านทาน 120 ohm ที่ปลายทั้งสองของเซกเมนต์ | เพิ่มตัวต้านทาน bias เมื่อ master ไม่มีให้ |
การ poll ครั้งแรกที่คืนค่าน้ำหนักสมเหตุสมผลตามสเกลที่ระบุ พิสูจน์ทั้งชั้นกายภาพ ที่อยู่ และแผนที่รีจิสเตอร์ในขั้นเดียว
เปลี่ยนแผนที่รีจิสเตอร์ให้เป็นสัญญาที่ไซต์ทดสอบได้
ตารางรีจิสเตอร์อาจให้การอ่านครั้งแรกสำเร็จ แต่โครงการยังอาจไม่สามารถยอมรับผลลัพธ์ได้ จงขยายเป็นตารางโครงการที่มีหนึ่งแถวต่อทุกค่าหรือคำสั่งที่ PLC จะใช้จริง:
| ฟิลด์ของสัญญา | สิ่งที่ต้องจดบันทึก |
|---|---|
| ชื่อทางธุรกิจ | น้ำหนักรวม น้ำหนักสุทธิ น้ำหนักที่นิ่งและยอมรับแล้ว ยอดรวม สถานะ คำสั่ง ฯลฯ |
| ข้อมูลอ้างอิงอุปกรณ์ | ชื่อรีจิสเตอร์/ตารางที่แน่นอนและฉบับแก้ไขของแผนที่เฟิร์มแวร์ |
| ที่อยู่ Modbus | ที่อยู่ตามที่ป้อนใน client พร้อมหมายเหตุว่าเอกสารใช้การนับฐานศูนย์หรือฐานหนึ่ง |
| รหัสฟังก์ชัน | การดำเนินการอ่าน/เขียนที่เซิร์ฟเวอร์รองรับ |
| ความกว้างและชนิด | บิต/รีจิสเตอร์; จำนวนเต็มมี/ไม่มีเครื่องหมาย จุดทศนิยมลอยตัว ข้อความ หรือสถานะแบบแพ็ก |
| ลำดับไบต์/เวิร์ด | การจัดเรียงที่แน่นอนสำหรับค่าหลายรีจิสเตอร์ |
| สเกลและหน่วย | การแปลงค่าดิบ ตำแหน่งทศนิยม และหน่วยทางวิศวกรรม |
| ความถูกต้อง | บิตสถานะและเงื่อนไขที่ต้องมีก่อนใช้งาน |
| พฤติกรรมการอัปเดต | อัตรา การล็อตช์ ทริกเกอร์ธุรกรรม หรือพฤติกรรมการเปลี่ยนแปลง |
| ค่าเมื่อล้มเหลว | การจัดการระยะหมดเวลา ข้อยกเว้น ค่าเซนทินัล สถานะเก่า และคุณภาพ |
| การควบคุมการเขียน | สิทธิ์ ระบบล็อก การยืนยันรับ และข้อกำหนดการตรวจสอบ |
| กรณีทดสอบ | สิ่งเร้าที่ทราบค่าและผลลัพธ์ดิบ/ทางวิศวกรรมที่คาดหวัง |
รูปแบบการเขียนที่อยู่ทำให้งานติดตั้งเดินเครื่องล่าช้าบ่อยครั้ง โมเดลข้อมูล Modbus อธิบาย coil, discrete input, input register และ holding register แต่เอกสารของมนุษย์อาจนำเสนอการอ้างอิงต่างจากที่อยู่ตัวเลขที่ไลบรารี client คาดหวัง อย่าแก้ค่าออฟเซ็ตโดยลองผิดลองถูกแล้วไม่จดบันทึก ให้บันทึกรูปแบบของเอกสารต้นทางและการเรียกใช้จริงของ client
ค่าหลายรีจิสเตอร์สร้างความกำกวมอีกอย่าง โปรโตคอล Modbus นิยามว่าไบต์ถูกส่งภายในรีจิสเตอร์ 16 บิตอย่างไร แต่ผู้ผลิตอุปกรณ์อาจจัดเรียงเวิร์ดของค่า 32 บิตขึ้นไปต่างกัน ให้ยืนยันด้วยคู่มือที่แน่นอนและค่าทดสอบที่ทราบ อย่าสมมติว่าการแปลงจุดทศนิยมลอยตัวค่าเริ่มต้นของ PLC ตรงกับจอแสดงผล
นิยามว่า “น้ำหนัก” หมายถึงอะไร
กฎความถูกต้องสมควรได้รับความสนใจมากกว่าที่อยู่ เครื่องชั่งอาจเปิดเผยค่ารวม สุทธิ หักน้ำหนักกล่อง น้ำหนักแสดงผ่านการกรอง ค่าวัดดิบ ค่าสูงสุด ยอดรวมสะสม หรือธุรกรรมที่เสร็จสมบูรณ์ แต่ละค่าอาจถูกต้องตามกฎหมายแต่ไม่เหมาะกับงานของ PLC
ถามคำถามเหล่านี้:
- ค่าเป็นน้ำหนักรวมหรือสุทธิ และแหล่งหักน้ำหนักกล่องใดกำลังทำงานอยู่
- เป็นค่าภายในณะเวลานั้น ค่าที่แสดง หรือค่าที่นิ่งและถูกจับไว้
- ใช้หน่วยและการตีความทศนิยมแบบใด
- บิตใดบ่งชี้ความนิ่งหรือการเคลื่อนไหว
- โหลดเกิน โหลดต่ำ ค่าติดลบ กึ่งกลางศูนย์ เซนเซอร์เสีย และโหมดสอนเทียบถูกแทนด้วยอะไร
- รีจิสเตอร์สถานะใช้กับช่วงเวลาอัปเดตเดียวกับรีจิสเตอร์น้ำหนักหรือไม่
- ค่าหลายรีจิสเตอร์เปลี่ยนได้ระหว่างคำขอแยกกันหรือไม่
- ค่าค้างที่อ่านครั้งล่าสุดหลังเครื่องมือเสียความถูกต้องหรือไม่
- ค่าศูนย์เป็นการวัดจริง สถานะเริ่มต้นระบบ หรือค่าทดแทนจากการสื่อสาร
- เหตุการณ์ใดเปลี่ยนค่าเรียลไทม์ให้เป็นบันทึกที่เสร็จสมบูรณ์
PLC ไม่ควรถือว่า “การสื่อสารปกติ” เท่ากับ “การวัดถูกต้อง” จงสร้างสถานะคุณภาพที่รวมการตอบสนองสำเร็จ ความสดใหม่ สถานะอุปกรณ์ โหมดการทำงานที่อนุญาต และข้อกำหนดความนิ่งเฉพาะแอปพลิเคชัน เมื่อสถานะไม่ถูกต้อง ให้ยับยั้งหรือกำกับการกระทำปลายทางตามการประเมินความเสี่ยง อย่านำค่าล่าสุดมาใช้ซ้ำโดยเงียบ ๆ
สำหรับการวัดที่อยู่ใต้การกำกับหรือเชิงพาณิชย์ ให้ยืนยันว่าการแสดงผลระยะไกล การพิมพ์ ค่าที่ส่งออก ซอฟต์แวร์ และคำสั่ง อยู่ในขอบเขตเครื่องมือชุดสมบูรณ์ที่ได้รับอนุมัติและการตรวจสอบในท้องถิ่นหรือไม่ การอ่าน Modbus ที่ตรงเลขกับจอแสดงผลไม่ใช่ตัวมันเองหลักฐานการอนุมัติธุรกรรม
แยกค่ากระบวนการเรียลไทม์ออกจากบันทึกที่เสร็จสมบูรณ์
PLC อาจต้องการค่าที่รีเฟรชเร็วเพื่อติดตามกระบวนการ ขณะที่ ERP ต้องการบันทึกธุรกิจที่คงทน สองสิ่งนี้เป็นคนละอินเทอร์เฟซ
บันทึกที่เสร็จสมบูรณ์มักต้องมีทริกเกอร์และตัวตน: ID ธุรกรรม วัสดุหรือผลิตภัณฑ์ ID ยานพาหนะหรือรอบบรรทุก บริบทรวม/สุทธิ/หักน้ำหนักกล่อง หน่วย เวลา ผู้ใช้หรือระบบ ตัวตนของเครื่องชั่ง/อุปกรณ์ คุณภาพ/สถานะ และการยืนยันรับ จงตัดสินว่าระบบใดสร้าง ID ที่เป็นทางการและระบบใดเป็นเจ้าของการแก้ไข หากเกตเวย์หรือ PLC ลองส่งซ้ำหลังเครือข่ายล้มเหลว ปลายทางต้องจดจำธุรกรรมเดิมได้ แทนที่จะสร้างอีกรายการ
The ข้อกำหนดร่วม OPC UA สำหรับเทคโนโลยีการชั่ง ฉบับ OPC 40200 v2.00 แสดงให้เห็นคุณค่าของโมเดลข้อมูลการชั่งที่นิยามชัดเจน สถานะ และชนิดเครื่องชั่ง โครงการไม่จำเป็นต้องใช้ OPC UA เพื่อเรียนรู้หลักการนี้: จงตั้งชื่อให้วัตถุและสถานะที่แลกเปลี่ยน โฟลเดอร์รีจิสเตอร์ Modbus นิรนามยังไม่ใช่โมเดลข้อมูลธุรกิจ จนกว่าโครงการจะนิยามความสัมพันธ์ของมัน
ให้คง คู่มือการบูรณาการข้อมูลระบบชั่ง ฉบับปัจจุบันไว้เป็นเจ้าของสถาปัตยกรรมธุรกรรม ERP/WMS ใช้หน้านี้สำหรับสัญญาอุปกรณ์อนุกรมและการทดสอบความผิดปกติ
จำกัดและออกแบบคำสั่งเขียนอย่างรอบคอบ
การอ่านน้ำหนักมักมีความเสี่ยงต่ำกว่าการเขียนค่าตั้งศูนย์ หักน้ำหนักกล่อง เซ็ตพอยต์ สูตร การสอนเทียบ หรือค่าตั้ง อย่าเปิดการเขียนเพียงเพราะรีจิสเตอร์มีอยู่
สำหรับทุกคำสั่งที่อนุญาต ให้จัดทำเอกสาร:
- วัตถุประสงค์การใช้งานและบทบาทที่ได้รับอนุญาต;
- เงื่อนไขก่อนดำเนินการ รวมถึงสถานะเครื่องจักรและการวัด;
- ค่าและรหัสฟังก์ชันที่แน่นอน;
- พฤติกรรมชั่วขณะ ทริกเกอร์ขอบสัญญาณ ล็อตช์ หรือระดับสัญญาณ;
- การยืนยันรับเชิงบวกและเงื่อนไขหลังการทำงาน;
- กฎระยะหมดเวลาและการลองใหม่;
- ผลของคำสั่งซ้ำ;
- ปฏิสัมพันธ์ระหว่างโหมดภายใน/ระยะไกล;
- ข้อกำหนดบันทึกตรวจสอบ;
- การกู้คืนหลัง PLC จอแสดงผล หรือเครือข่ายรีสตาร์ท;
- ข้อจำกัดด้านความปลอดภัยและวิทยาการชั่งตวงตามกฎหมาย
อย่าลองซ้ำคำสั่งที่ไม่ idempotent แบบไม่พิจารณา ระยะหมดเวลาแปลว่ายังไม่ได้รับคำตอบ ไม่ได้แปลว่าเซิร์ฟเวอร์ไม่ได้ปฏิบัติตามคำขอ client อาจต้องอ่านสถานะผลลัพธ์ก่อนตัดสินว่าการเขียนครั้งถัดไปปลอดภัยหรือไม่
การสอนเทียบและค่าตั้งที่กฎหมายคุ้มครองควรถูกห้ามอย่างชัดแจ้ง เว้นแต่ขั้นตอนที่อนุมัติครบชุดจะรองรับการทำงานระยะไกล จงแยกความสะดวกช่วงติดตั้งออกจากอำนาจในการใช้งานจริง
กำหนด polling ความสดใหม่ และโหลดอย่างมีเจตนา
การ polling เร็วไม่ได้ปรับปรุงการวัดพื้นฐาน และอาจลดความน่าเชื่อถือของเครือข่าย จงคำนวณตารางการทำงานจริงจากจำนวนอุปกรณ์ รีจิสเตอร์ที่ขอ เวลาตอบสนอง อัตราบอด รอบสแกน PLC และความหน่วงของการตัดสินใจที่ต้องการ จัดกลุ่มการอ่านติดกันเฉพาะเมื่อเอกสารอุปกรณ์อนุญาต และค่าทั้งหมดเป็นภาพรวมชั่วขณะที่สอดคล้องกัน
กำหนด:
- ช่วงเวลา polling ปกติตามชั้นข้อมูล;
- อายุสูงสุดที่ยอมรับสำหรับการควบคุมและการแสดงผล;
- ระยะหมดเวลาตอบสนองและจำนวนครั้งลองใหม่;
- การถอยหลังหรือ polling แบบลดระดับหลังล้มเหลวซ้ำ;
- ตัวนับวินิจฉัยและเกณฑ์แจ้งเตือน;
- ลำดับการกู้คืนเมื่อการสื่อสารกลับมา;
- ว่าจำเป็นต้องซิงก์ใหม่หรือรอเหตุการณ์นิ่งครั้งใหม่หรือไม่
เก็บประทับเวลาหรือเวลาสแกน PLC ไว้กับสถานะคุณภาพ ตัวเลขในแคชที่ไม่มีอายุอาจดูน่าเชื่อนานหลังสายถูกถอด จงทดสอบเงื่อนไขนี้โดยเจตนา
รวมความมั่นคงปลอดภัยไซเบอร์ OT และความเป็นเจ้าของการบำรุงรักษา
ช่วงสาย RS-485 ไม่ได้ปลอดภัยโดยอัตโนมัติเพียงเพราะไม่ใช่ Ethernet การเข้าถึงทางกายภาพ เกตเวย์ แล็ปท็อปซ่อมบำรุง ตัวแปลงโปรโตคอล และการสนับสนุนระยะไกล สามารถสร้างทางเข้าสู่เทคโนโลยีปฏิบัติการ NIST SP 800-82 Rev. 3 ให้แนวทางปัจจุบันด้านความปลอดภัย OT โดยคำนึงถึงสมรรถนะ ความน่าเชื่อถือ และความปลอดภัย
โครงการควรระบุ:
- ขอบเขตทางกายภาพและเครือข่าย;
- ใครเปลี่ยนที่อยู่อุปกรณ์ ค่าตั้งอนุกรม หรือสิทธิ์รีจิสเตอร์ได้;
- ความเป็นเจ้าของการสำรองและกู้คืนค่าตั้ง;
- เครื่องมือวิศวกรรมและสื่อพกพาที่อนุมัติ;
- การควบคุมบัญชี ใบรับรอง และการเข้าถึงระยะไกลของเกตเวย์;
- การบันทึกและทะเบียนการเปลี่ยนแปลง;
- ขั้นตอนเปลี่ยนอุปกรณ์และอัปเดตเฟิร์มแวร์;
- พฤติกรรมปลอดภัยเมื่อเกิดเหตุการณ์ไซเบอร์หรือการสื่อสารขัดข้อง
อย่าเปิดเผยเกตเวย์อนุกรมตรง ๆ สู่เครือข่ายที่ไม่น่าเชื่อถือ หากเพิ่ม Modbus TCP หรือการเข้าถึงระยะไกล ให้ออกแบบความปลอดภัยแยกต่างหาก แทนที่จะสมมติว่าโปรโตคอลอนุกรมมีการยืนยันตัวตนหรือการเข้ารหัส
จัดการทดสอบตรวจรับหน้างานที่รวมเงื่อนไขขัดข้อง
การทดสอบขั้นสุดท้ายควรใช้เครือข่ายที่ติดตั้งจริงและโค้ด PLC จริง รวมอย่างน้อยหมวดต่อไปนี้:
การแทนค่าข้อมูล
- ค่าศูนย์ ค่าบวก และค่าลบที่อนุญาต;
- ค่าที่เผยตำแหน่งทศนิยมและลำดับหลายเวิร์ด;
- การเปลี่ยนระหว่างรวม สุทธิ และหักน้ำหนักกล่อง;
- ทุกหน่วยและพิสัยที่ต้องการ;
- บิตสถานะที่จับคู่กับสภาวะการทำงานเดียวกัน
สถานะการวัด
- โหลดนิ่งและกำลังเคลื่อนไหว;
- โหลดเกิน/ต่ำกว่าหรือสถานะไม่ถูกต้องอื่นที่มีเอกสาร;
- การตั้งศูนย์หรือการหักน้ำหนักกล่อง;
- โหมดภายในและระยะไกลที่อนุญาต;
- การสตาร์ตเครื่องมือและโหมดตั้งค่า
ความผิดพลาดของการสื่อสาร
- สายขาดหรือเซิร์ฟเวอร์ปิดไฟ;
- ที่อยู่เซิร์ฟเวอร์หรือค่าตั้งอนุกรมผิด;
- การตอบสนอง CRC/ข้อยกเว้นเมื่อทดสอบได้;
- การรีสตาร์ทเกตเวย์และ PLC;
- การตอบสนองล่าช้าและข้อมูลเก่า;
- ที่อยู่ซ้ำบนช่วงทดสอบแยก
พฤติกรรมธุรกิจและการควบคุม
- ธุรกรรมที่ยอมรับพร้อมทุกฟิลด์;
- คำขอซ้ำและการป้องกันข้อมูลซ้ำ;
- ไฟดับก่อนและหลังการยืนยันรับ;
- ระบบปลายทางไม่พร้อมใช้งานและกู้คืนภายหลัง;
- คำขอเขียนที่ไม่ได้รับอนุญาตหรือไม่ปลอดภัยถูกปฏิเสธ;
- การกู้คืนสำรองข้อมูลตามด้วยการตรวจสอบเวอร์ชัน
บันทึกหลักฐานคำขอ/คำตอบดิบเมื่อทำได้ ค่าทางวิศวกรรมของ PLC สถานะ/การแสดงผลของอุปกรณ์ ผลลัพธ์ที่คาดหวัง ผลลัพธ์จริง และคำตัดสินผ่าน/ไม่ผ่าน บันทึกสัญญารีจิสเตอร์ เวอร์ชันโค้ด ค่าตั้งอุปกรณ์ และหลักฐานการตรวจรับไว้ด้วยกัน
สิ่งที่ผู้ซื้อควรส่งเพื่อทบทวนอินเทอร์เฟซ
ก่อนขอใบเสนอราคา โปรดระบุ:
- จอแสดงผลและออปชันสื่อสารที่แน่นอน หรือพฤติกรรมอุปกรณ์ที่ต้องการหากยังไม่เลือกรุ่น
- แผนที่รีจิสเตอร์พร้อมฉบับแก้ไขเอกสารและเฟิร์มแวร์ที่ตรงกัน เมื่อมี
- รุ่น PLC/เกตเวย์ เวอร์ชันซอฟต์แวร์ และบทบาท client/server ที่ตั้งใจ
- แบบวาดโทโพโลยี RS-485 และเส้นทางสายไฟ
- ค่าเรียลไทม์ บันทึกที่เสร็จสมบูรณ์ สถานะ และคำสั่งที่ต้องการ
- กฎด้านหน่วย สเกล จังหวะเวลา ความสดใหม่ และสถานะไม่ถูกต้อง
- ผลกระทบด้านการควบคุมและระบบล็อกความปลอดภัย
- เครือข่าย OT การเข้าถึงระยะไกล และนโยบายการควบคุมการเปลี่ยนแปลง
- กรณีทดสอบการตรวจรับ หลักฐาน และผู้รับผิดชอบ
แนบรายการเหล่านี้เข้ากับ แบบฟอร์มขอใบเสนอราคา และอ้างอิง โซลูชันการบูรณาการข้อมูลการชั่ง. การตอบกลับอย่างรับผิดชอบควรระบุฟังก์ชันที่รองรับสำหรับรุ่นและเวอร์ชันที่เสนอจริง บันทึกข้อยกเว้น และแยกงานตั้งค่าอุปกรณ์ออกจากงาน PLC เกตเวย์ และระบบองค์กร
อ้างอิง
แหล่งข้อมูลทางการและจากภาคเอกชนต่อไปนี้รองรับตัวอย่างที่กำหนดขอบเขต บริบทมาตรฐาน และวิธีประเมินที่ใช้ในคู่มือนี้ ซึ่งไม่ได้ตรวจสอบการกำหนดค่าของ FMSCales
- Modbus Application Protocol — ข้อกำหนด V1.1b3
- Modbus over Serial Line — ข้อกำหนดและคู่มือการใช้งาน V1.02
- Modbus Organization — ข้อกำหนดและคู่มือการใช้งาน
- NIST SP 800-82 Rev. 3 — แนวทางด้านความปลอดภัยเทคโนโลยีปฏิบัติการ
- OIML D 31:2008 — เครื่องมือวัดที่ควบคุมด้วยซอฟต์แวร์
- OPC 40200 — OPC UA สำหรับเทคโนโลยีการชั่ง
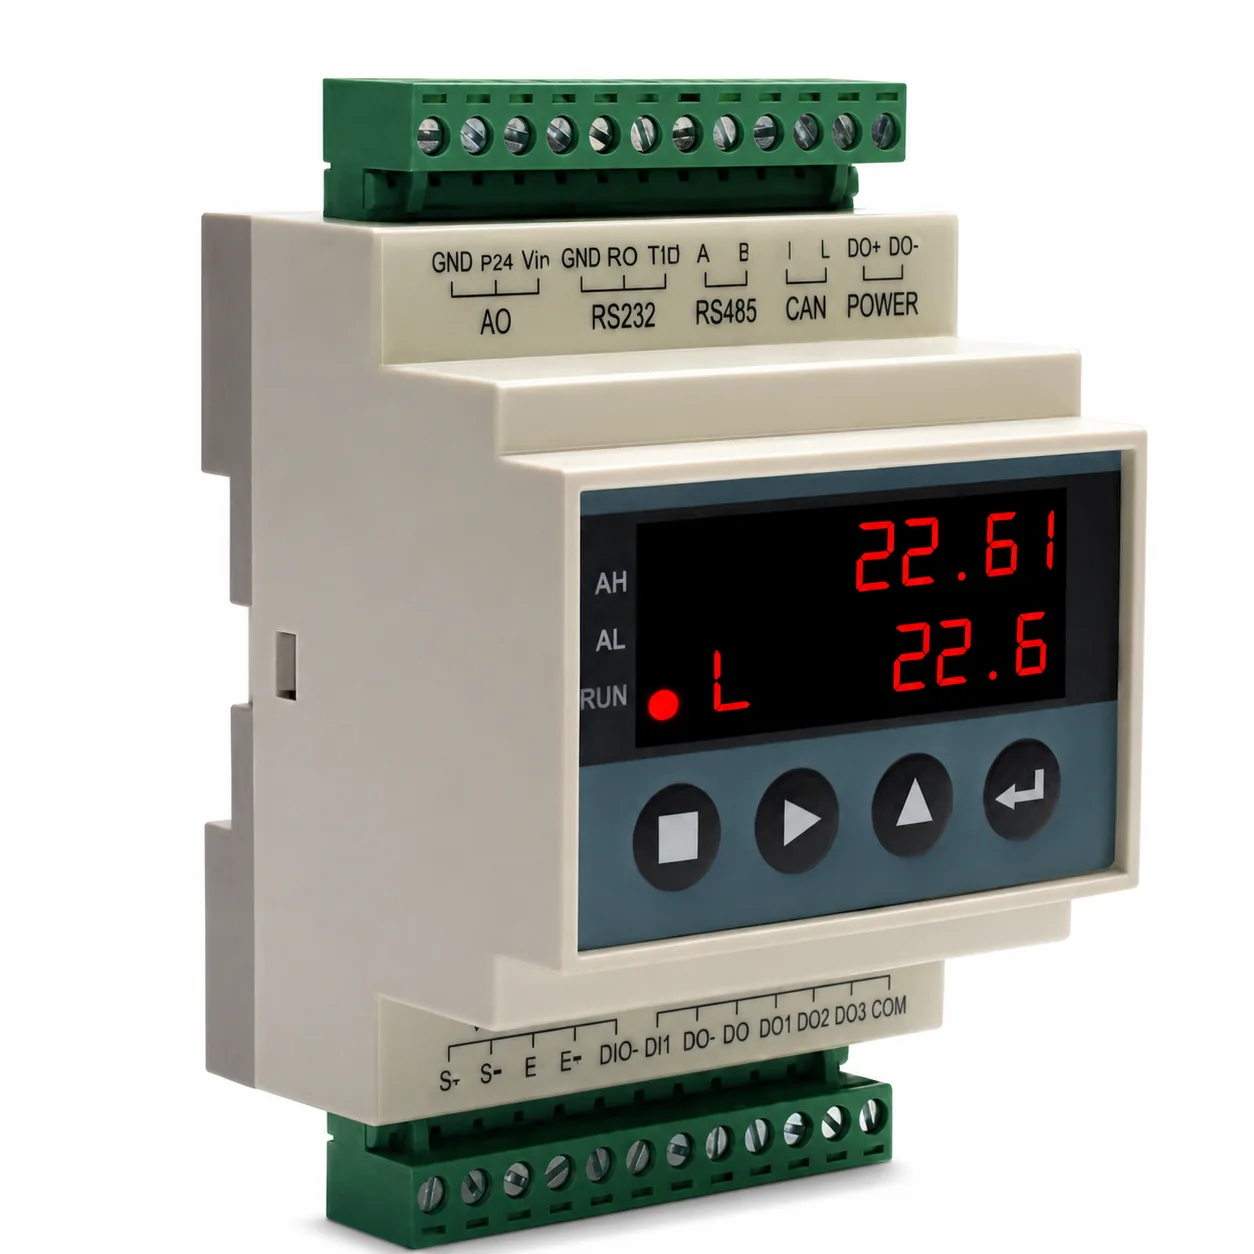 เครื่องแสดงค่าน้ำหนัก
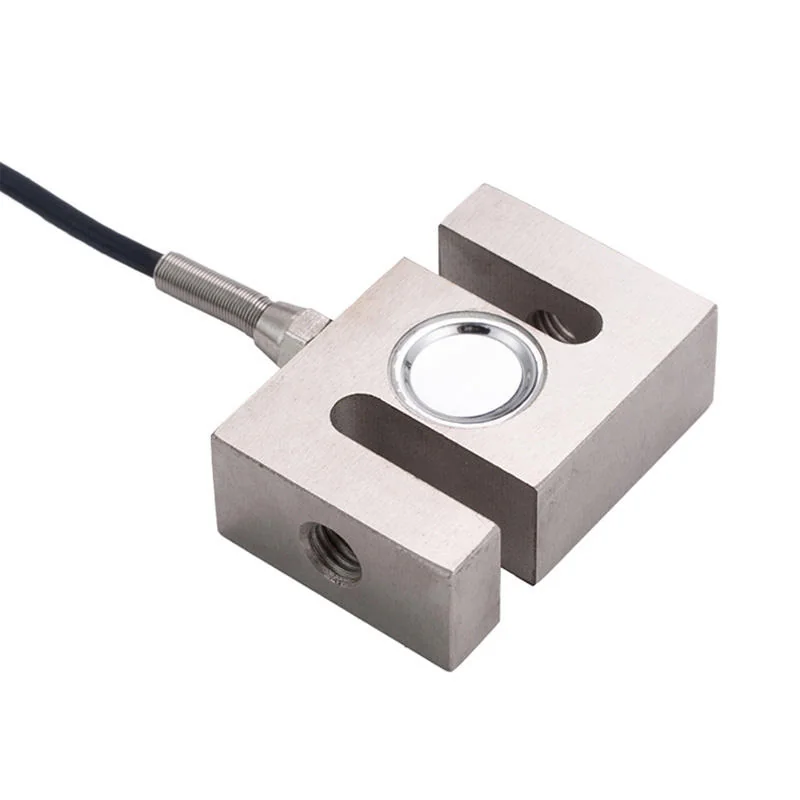 โหลดเซลล์
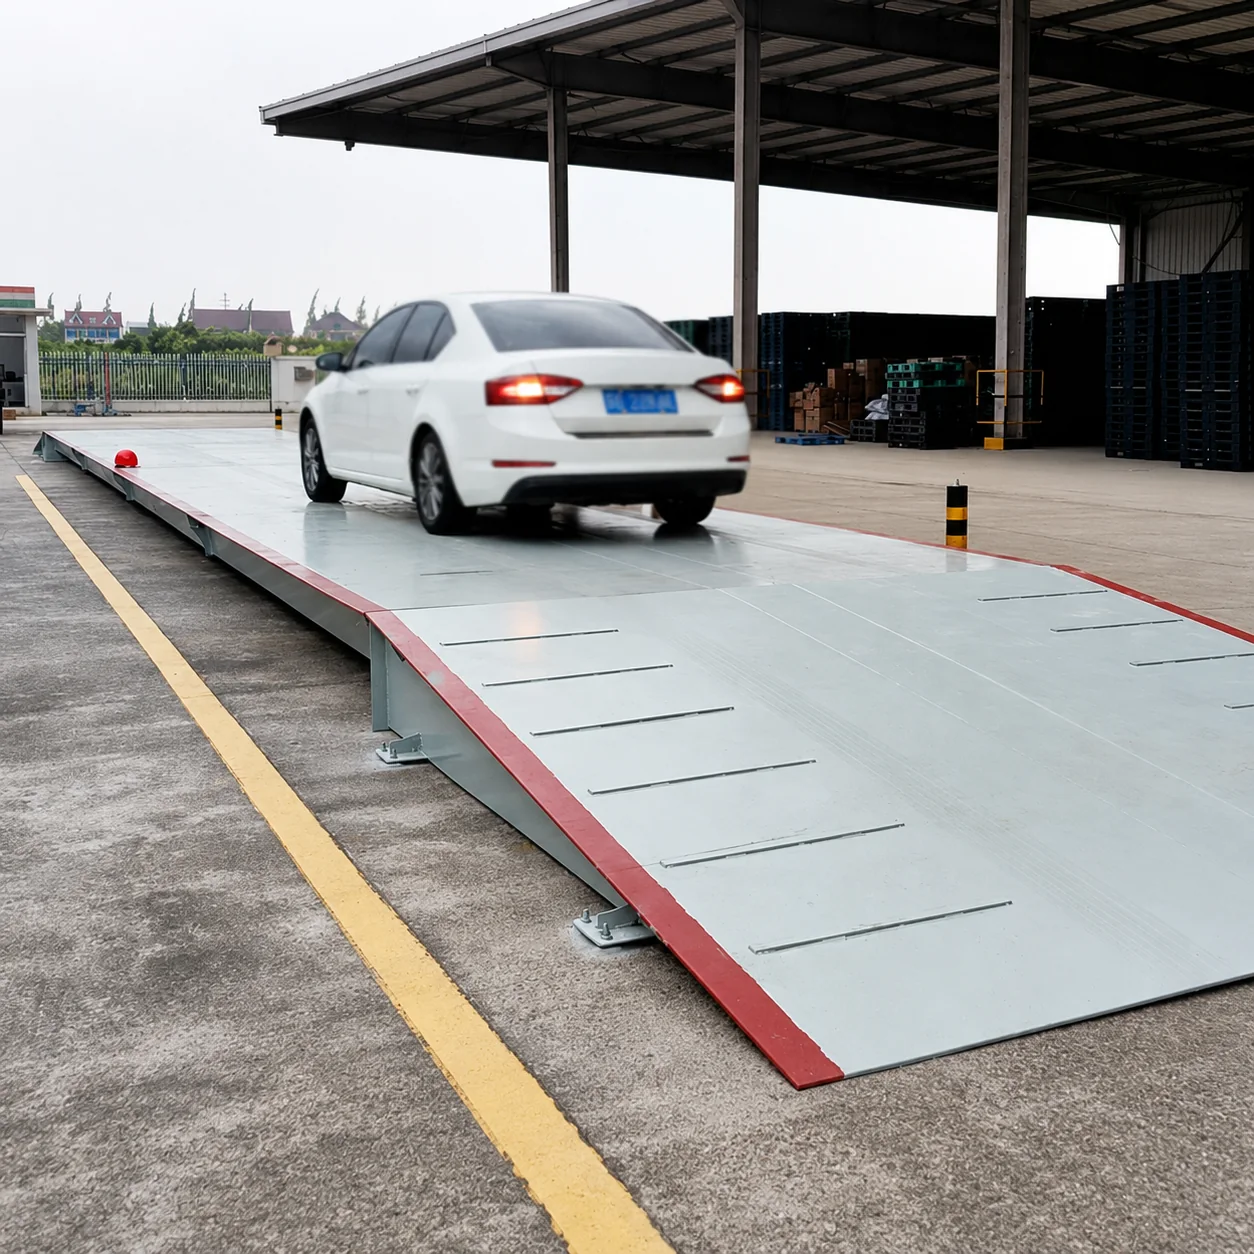 เครื่องชั่งรถบรรทุก
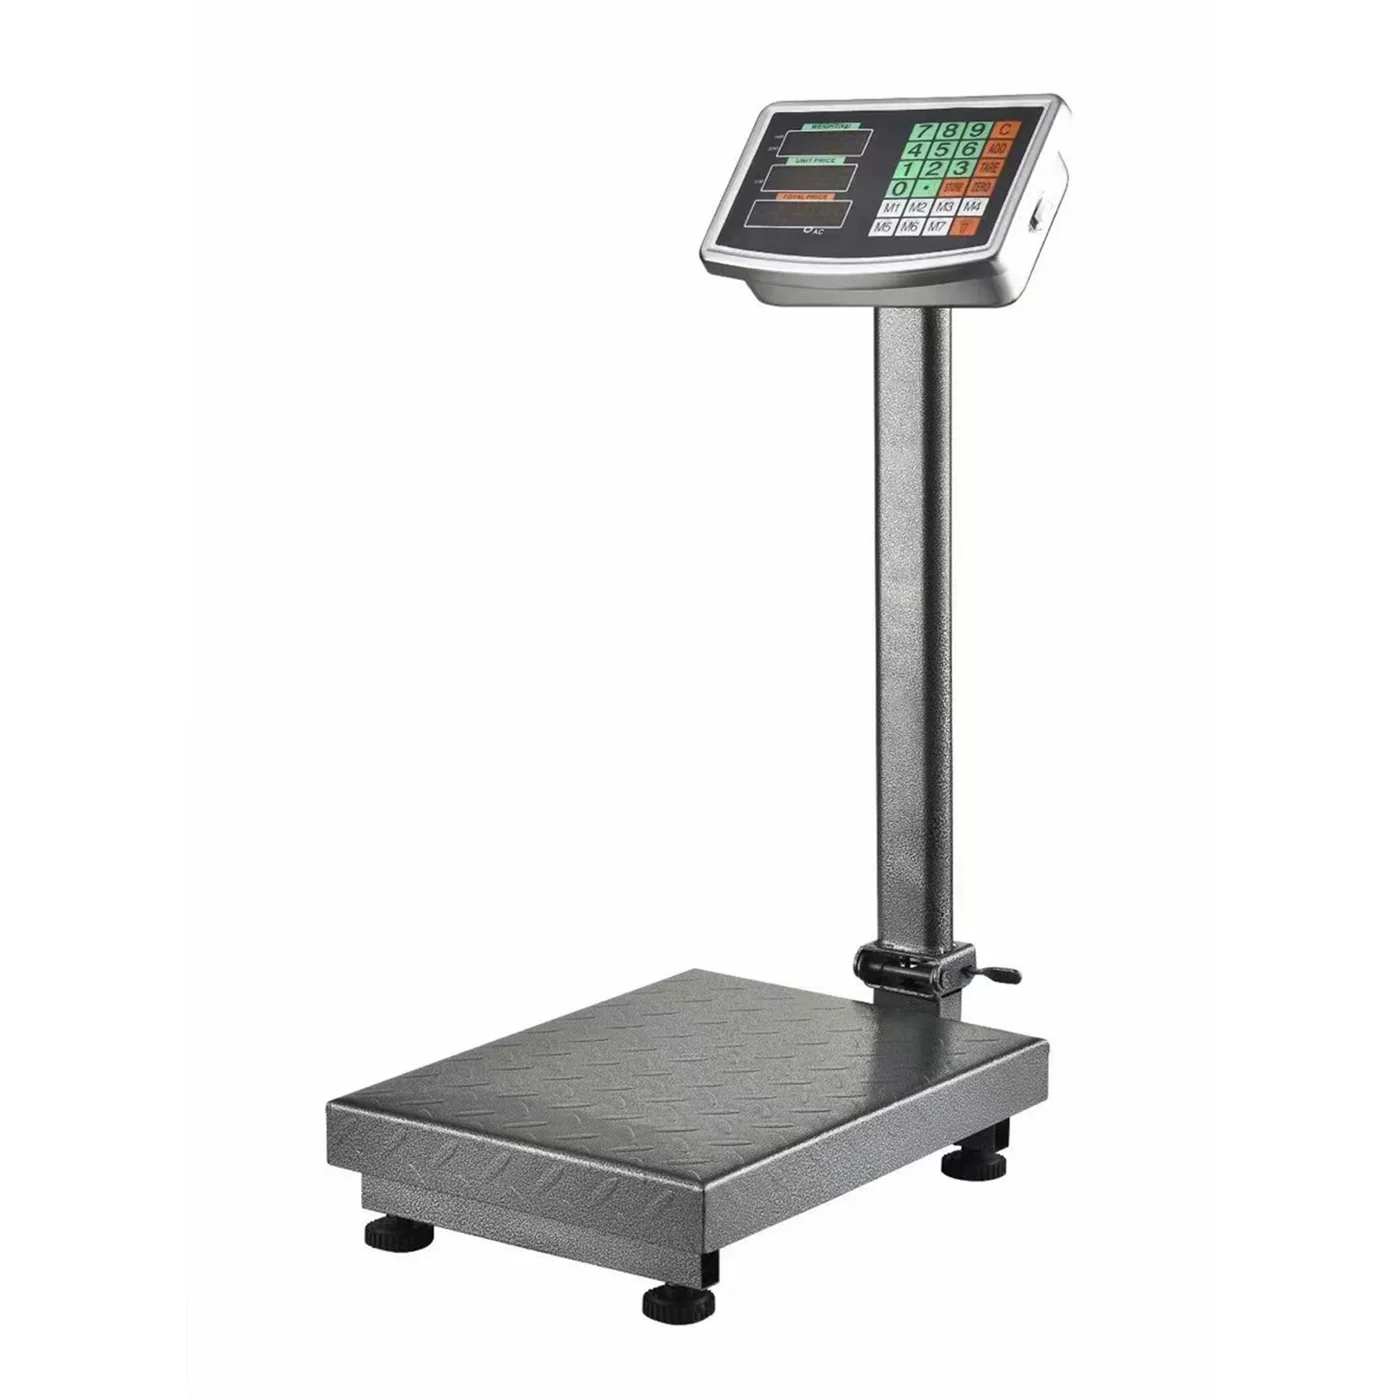 เครื่องชั่งตั้งพื้น